凭借高智能、强适应的机器人,我们突破传统自动化边界,为未来应用场景定义高效与灵活的全新标杆。
公司

2026年,6月——均普智能旗下宁波具身智能机器人创新中心联合博登智能、上海交通大学MINT 实验室,正式开源全球首个面向真实机器人强化学习(RW-RL)的大规模数据集 RW-RL-Dataset 首批数据,该数据集彻底打破了传统机器人数据只记录"成功轨迹" 的局限,为全球具身智能团队提供了可扩展、可复现、可协作的真实世界数据底座,标志着工业机器人从 "会模仿" 向 "能自愈" 的关键跨越。
1000 小时真实交互数据,打造全球首个真机 RL 专属数据底座
均普智能机器人创新中心、博登智能、上海交通大学MINT 实验室三方联合,将全场景真机交互轨迹数据正式开源—— 全球大规模的真机强化学习数据集 RW-RL-Dataset。
第一版包含1000+ 小时真实机器人数据,覆盖 4+ 类机器人系列、9+ 个场景域、30+ 任务模板和 3 类数据形态,面向人类在环、真机自主探索以及离线/在线强化学习训练。
在本次发布的1000+ 小时真机交互数据中,工业场景数据由均普创新中心采集构建。创新中心依托均普智能在智能制造领域的深厚积累,将拆装箱、穿线插接、零件分拣等真实制造环节中的典型任务,转化为覆盖抓取、插接、放置、拧紧四大核心技能的高质量真机数据,并在物品、环境、位置等维度进行充分泛化,完整记录了机器人执行过程中的成功、失败与恢复全过程。这批源自真实工业需求的数据,恰恰是训练鲁棒性工业机器人最稀缺的数据资产,也构成了RW-RL-Dataset 区别于现有数据集的核心工业属性。
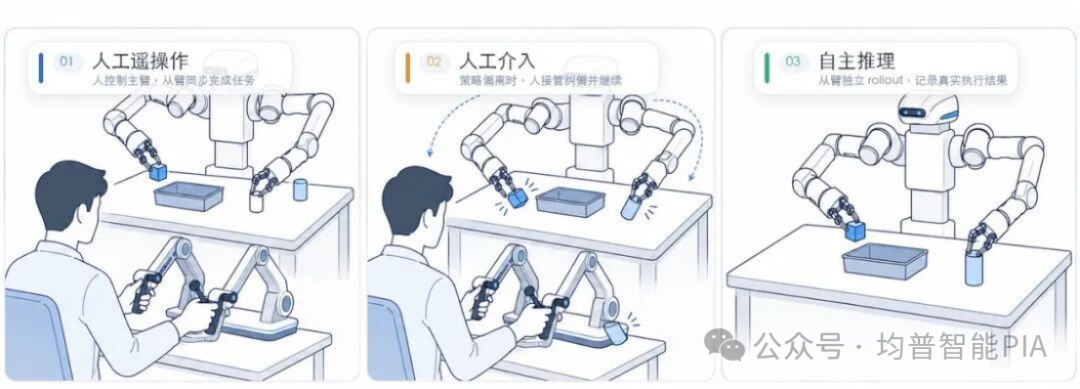
均普机器人创新中心深度主导了数据集的整体架构设计,针对工业场景特殊性,开创性地将"人工介入数据" 和 "自主推理数据" 纳入核心体系,打破了传统数据集只记录 "成功轨迹" 的局限。数据集不仅包含多视角视频、机器人状态等基础信息,更提供完整的 Reward 信号和 RL 训练标签,可直接加载至主流强化学习框架。
从"示教" 到 "自愈":填补工业强化学习数据空白
传统的模仿学习解决的是机器人"如何开始做" 的问题,而强化学习解决的是 "如何持续改进" 的问题。机器人进入真实环境后,会遇到大量离线示教覆盖不全的变化,只有把真实执行反馈带回训练,策略才有机会从可演示走向可部署。
RW-RL-Dataset 正是瞄准了这一核心需求,解决了机器人 "只会模仿、不会自救" 的行业痛点。它完整记录了策略模型的执行结果、人在环接管过程和任务反馈,让模型在真实交互中形成更精细的判断:当前状态是否可恢复,当前动作是否推进任务,当前轨迹是否值得继续强化。
开源这类数据的意义在于,它让不同团队能够在同一批真实轨迹上复现实验、比较方法,并把分散在不同本体和场景中的宝贵经验沉淀下来。该数据集基于Evo-RL 技术构建,提供了真实机器人强化学习的数据采集、人在环记录、价值函数学习、策略迭代和闭环 rollout 的完整参考流程。
"机器人通用本体与工业场景之间的 ' 最后一公里 ' 鸿沟,核心在于高质量工业数据的缺失。" 均普机器人创新中心负责人何川博士表示,"本次开源只是起点,我们将持续扩充数据集规模,计划 2026 年底前达到 3000 小时以上,重点增加工业精密装配等高价值场景数据,推动具身智能技术真正走向规模化工业落地。"
数据集获取地址:
GitHub:https://github.com/MINT-SJTU/Evo-RL
Hugging Face:https://huggingface.co/datasets/MINT-SJTU/RW-RL-Dataset
 扫码关注公众号
 扫码关注视频号
